Ako ste ikada gledali unutarnjeg robota za praćenje kako glatko klizi pored radnika u skladištu, na poljoprivrednom polju ili proizvodnom pogonu, vjerojatno ste se zapitali: oslanja li se ova tehnologija na Wi-Fi za obavljanje svog posla? Kao dobavljač ovih sustava, stalno dobivam ovo pitanje - od vlasnika malih tvrtki koji važu svoju prvu kupnju robota do inženjera koji rješavaju probleme s postojećim voznim parkom. Kratak odgovor je: ne uvijek. Ali da bismo razumjeli kada je Wi-Fi bitan (a kada nije), moramo raščlaniti kako roboti za praćenje u zatvorenom prostoru rade, kompromise između opcija povezivanja i kako naš tim dizajnira naše modele da odgovaraju slučajevima korištenja u stvarnom svijetu.
Prvo, utemeljimo ovo na ono što je robot za praćenje u zatvorenom prostoru u svojoj srži. Za razliku od autonomnih vozila na otvorenom, ovi su strojevi napravljeni za ograničena, često dinamična unutarnja okruženja - razmislite o tijesnim skladišnim prolazima, pretrpanim procesnim podovima ili voćnjacima u kojima se radnici i strojevi stalno križaju. Njihov primarni posao je jednostavan, ali kritičan: pratiti ljudskog operatera na dosljednoj, sigurnoj udaljenosti, nositi teške terete i izbjegavati prepreke bez ručnog upravljanja svake sekunde. Da bi to učinili, potrebna su im dva ključna skupa tehnologije: sustav percepcije za praćenje njihovog "vođe" (čovjeka) i kontrolni sustav za prilagodbu njihovog kretanja. Tu počinje rasprava o povezanosti.
Mnogi ljudi pretpostavljaju da se Wi-Fi ne može pregovarati za bilo kojeg povezanog robota. Uostalom, Wi-Fi je okosnica većine uredskih i industrijskih IoT mreža, pa je logično misliti da je potreban za slanje podataka između robota i središnjeg kontrolnog čvorišta ili za dijeljenje uputa za navigaciju. Ali evo u čemu je stvar: za većinu robota za praćenje u zatvorenim prostorima, kritični rad u stvarnom vremenu - praćenje čovjeka i reagiranje na prepreke - ne zahtijeva ulaz u oblak ili središnji poslužitelj. Taj se rad obrađuje na samom robotu, koristeći mješavinu senzora: LiDAR za 3D mapiranje, sustave kamera za prepoznavanje ljudi, ultrazvučne senzore za otkrivanje prepreka na maloj udaljenosti, a ponekad i UWB (ultraširokopojasne) svjetionike za precizno pozicioniranje. To znači da većinu vremena robot radi samostalno, bez oslanjanja na Wi-Fi.
To sam vidio iz prve ruke s našim modelima šasija Drive-by-Wire, temeljnom komponentom mnogih naših robota za praćenje u zatvorenom prostoru. Drive-by-Wire šasija dizajnirana je za besprijekornu integraciju s našim softverom za percepciju i pokreće svu upravljačku logiku lokalno. Prošle smo godine imali klijenta u tvornici za preradu hrane koja posluje u zoni s velikim Wi-Fi zagušenjem od stotina drugih uređaja: monitora temperature, kontrola pokretne trake, pa čak i mobitela zaposlenika. U početku su tražili robota koji ovisi o Wi-Fi-ju, ali nakon testiranja našeg modela šasije Drive-by-Wire shvatili su da obrada na ploči eliminira rizik od kašnjenja ili prekida veze. Zapravo, njihova flota robota sada radi s 99,9% radnog vremena, u usporedbi s 95% s njihovim starim sustavom koji se oslanja na Wi-Fi, jer ne moraju čekati mrežne signale da prilagode svoj put kada radnik stane ispred njih ili se paleta pomakne.
Ipak, Wi-Fi ima ulogu za robote za praćenje u zatvorenom prostoru - samo nije za kritičnu funkciju "slijeđenja". Wi-Fi je koristan za sekundarne zadatke koji dodaju vrijednost sustavu, poput upravljanja voznim parkom, prikupljanja podataka i daljinskog ažuriranja. Na primjer, ako imate desetak robota za praćenje u skladištu, Wi-Fi vam omogućuje da ih sve povežete sa središnjom nadzornom pločom, gdje možete pratiti njihovu lokaciju, nadzirati razine opterećenja i prilagoditi njihove rute ako je dio objekta zatvoren zbog održavanja. Također olakšava slanje ažuriranja softvera na više robota odjednom, umjesto da morate povezivati svakog pojedinačno. Ključ je u odvajanju kontrole u stvarnom vremenu (koja mora biti lokalna, niske latencije) od upravljanja koje nije u stvarnom vremenu (koje može sigurno koristiti Wi-Fi).
Kompromisi postaju još jasniji kada pogledate specifične slučajeve upotrebe. Uzmimo naše poljoprivredne transportne robote, koji su vrsta unutarnjeg robota za praćenje dizajniranog za staklenike i male farme. Ovi roboti rade u okruženjima u kojima je pokrivenost Wi-Fi mrežom često nedostatna - farmeri nemaju žičane mreže koje prožimaju cijeli njihov prostor za uzgoj, a metalni okviri staklenika mogu blokirati bežične signale. Za naše poljoprivredne transportne robote dizajnirali smo ih da rade bez Wi-Fi-ja za osnovne funkcije: prate radnike na farmi koji premještaju povrće u saksiji do stanica za pakiranje, koriste ugrađene senzore kako bi izbjegli sudaranje s podignutim gredicama ili drugom opremom i nose terete do 1500 funti. Ali kada poljoprivrednik završi za taj dan, može se povezati putem Wi-Fi mreže kako bi izvukao podatke o tome koliko je tovara robot premjestio ili čak programirati robota da se automatski vrati na stanicu za punjenje. Ta je fleksibilnost učinila ove modele popularnima kod malih do srednjih farmi, gdje je Wi-Fi infrastruktura sekundarna briga.
Još jedan primjer je naš transporter voćnjaka, koji je napravljen za unutarnje voćnjake - zamislite voćnjake s kontroliranim okruženjem gdje se voćke uzgajaju u redovima unutar velike zgrade. Ti prostori često imaju duge, uske prolaze gdje Wi-Fi signali mogu oslabiti prema stražnjem dijelu zgrade. Naš Orchard Transporter koristi kombinaciju UWB svjetionika za pozicioniranje i obradu na vozilu, pa čak i ako se radnik preseli u dio voćnjaka bez Wi-Fi-ja, robot ga nastavlja pratiti bez preskakanja. Imali smo klijente koji su testirali i verzije ovih robota ovisne o Wi-Fi-ju i one bez Wi-Fi-ja, a modeli bez Wi-Fi-ja imali su 12% niži trošak vlasništva tijekom dvije godine jer im nisu bile potrebne dodatne Wi-Fi pristupne točke za pokrivanje velikog prostora voćnjaka.
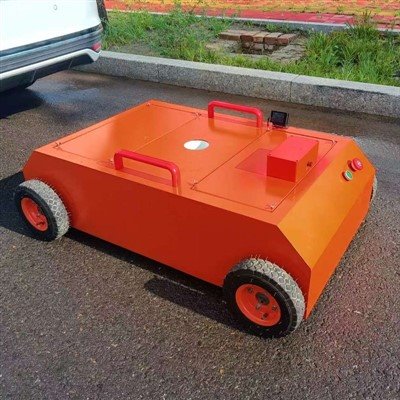
Naravno, Wi-Fi nije uvijek loš izbor - postoje scenariji u kojima ima smisla. Na primjer, naš robot za inspekciju cesta, koji je dizajniran za kretanje po unutarnjim prometnicama u proizvodnim pogonima, oslanja se na Wi-Fi za osnovne i sekundarne funkcije. U tim postavkama objekti često imaju robusne, brze Wi-Fi mreže, a Robot za inspekciju cesta ne prati samo čovjeka – on također prikuplja podatke o uvjetima poda, temperaturi i performansama opreme. Wi-Fi mu omogućuje slanje tih podataka središnjem poslužitelju u stvarnom vremenu, tako da upravitelji objekata mogu pratiti sigurnosne probleme čim se pojave. Također se može povezati s drugim sustavima, poput kontrole pristupa objektu, kako bi se osiguralo da se kreće samo u ovlaštenim područjima. Razlika je u tome što se kontrola robota u stvarnom vremenu i dalje odvija na brodu; Wi-Fi je samo za dijeljenje podataka sa širom mrežom objekta.

Kada robot za praćenje u zatvorenom zapravo treba Wi-Fi? Navedimo ključne scenarije: Prvo, ako vam je potreban daljinski nadzor svakog robota u velikom voznom parku u stvarnom vremenu, Wi-Fi je najučinkovitiji način da ih sve povežete. Drugo, ako je vaš robot integriran s drugim sustavima objekta - poput softvera za upravljanje zalihama, kontrola pokretne trake ili sigurnosnih sustava - Wi-Fi omogućuje da se ta integracija odvija neprimjetno. Treće, ako želite omogućiti daljinsko ažuriranje softvera, to je lakše putem Wi-Fi veze nego fizičkih veza. Ali za temeljnu funkciju praćenja čovjeka i sigurnog kretanja Wi-Fi je rijetko potreban.
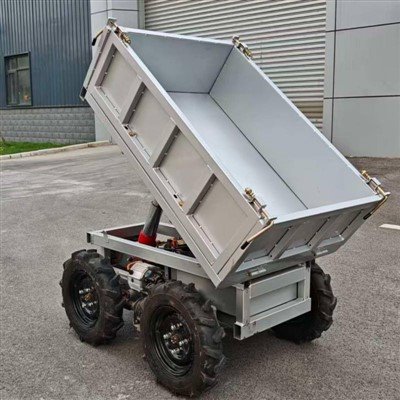
Jedna uobičajena zabluda koju čujem jest da bez Wi-Fi-ja roboti ne mogu "upoznati" svoju okolinu. Ali moderni sustavi percepcije u vozilu daleko su odmakli. Naša hidraulična kolica za istovar, još jedan robot za praćenje u zatvorenom prostoru koji nudimo, koristi ugrađenu tehnologiju simultane lokalizacije i mapiranja (SLAM) za izradu 2D karte svog okruženja u stvarnom vremenu. To znači da se ne oslanja na Wi-Fi da bi znao gdje se nalazi, koje su prepreke oko njega ili kako doći od točke A do točke B dok prati radnika. Testirali smo ovaj model u distribucijskom centru od 100.000 četvornih stopa bez rezervne Wi-Fi veze i radio je pouzdano šest mjeseci bez ikakve mrežne veze. Jedini put kad je Wi-Fi ušao u igru bilo je kad je upravitelj objekta htio izvući mjesečno izvješće o korištenju kolica.
Razgovarajmo sada o tome zašto je to važno za tvrtke. Ulaganje u robote za praćenje u zatvorenom prostoru velika je odluka - želite sustav koji radi kada vam je potreban, bez dodavanja dodatnih troškova infrastrukture. Ako se odlučite za robota ovisnog o Wi-Fi-ju, ne plaćate samo samog robota; možda ćete morati dodati više pristupnih točaka, proširiti svoju mrežu i baviti se tekućim održavanjem te mreže. Ako vaš prostor ima Wi-Fi zagušenje ili mrtve zone, mogli biste se suočiti s prekidima rada ili nepouzdanim radom. S druge strane, robot za praćenje bez Wi-Fi veze ima niže početne troškove infrastrukture, otporniji je na mrežne probleme i dobro radi u prostorima gdje izgradnja jake Wi-Fi mreže nije praktična.
Ipak, ne postoje dvije iste operacije. Skladište od 50.000 četvornih stopa s robusnom Wi-Fi mrežom moglo bi imati koristi od robota s omogućenom Wi-Fi mrežom koji se integriraju sa sustavima inventara, dok će mali staklenik s točkastim Wi-Fi-jem dobiti više vrijednosti od modela bez Wi-Fi-ja. Kao dobavljaču, naš posao nije gurati jednu opciju ispred druge – već pomoći klijentima da razumiju svoje potrebe i odaberu pravu konfiguraciju. Na primjer, nedavno smo radili s tvrtkom 3PL koja je imala dva objekta: jedan s potpunom Wi-Fi pokrivenošću, a drugi samo s osnovnim signalom. Za prvi objekt preporučili smo hibridni model koji koristi Wi-Fi za upravljanje voznim parkom i lokalnu obradu za kontrolu praćenja. Za drugi smo koristili naše modele kućišta Drive-by-Wire bez Wi-Fi-ja, koji su radili 10% učinkovitije jer nisu morali obrađivati podatke preko slabe mreže.
Još jedna stvar koju treba uzeti u obzir je buduća skalabilnost. Ako planirate povećati svoju flotu robota, Wi-Fi može postati usko grlo ako nemate dovoljno pristupnih točaka. Sustav bez Wi-Fi mreže, s druge strane, može se skalirati jednostavnim dodavanjem više robota, jer svaki od njih radi neovisno. Imali smo klijente koji su započeli s dva Wi-Fi-free robota i narasli na 20 tijekom tri godine, sve bez ikakvih promjena na mreži njihovih objekata. Takva vrsta skalabilnosti veliki je plus za tvrtke koje tek testiraju automatizaciju po prvi put.
Naravno, postoje rubni slučajevi u kojima bi Wi-Fi mogao biti neophodan, čak i za funkcije praćenja u zatvorenom prostoru. Na primjer, ako se vaš robot treba povezati s navigacijskom uslugom temeljenom na oblaku koja se ažurira u stvarnom vremenu, to bi zahtijevalo pristup internetu, koji često koristi Wi-Fi. Ali za većinu standardnih aplikacija za praćenje u zatvorenom prostoru - prijevoz tereta, pomoć radnicima, premještanje materijala unutar fiksnog objekta dovoljna je obrada na brodu, a Wi-Fi je opcionalan.
Dakle, da se vratimo na izvorno pitanje: treba li robotu za praćenje u zatvorenom Wi-Fi za rad? Odgovor je ne, ne zbog njegove temeljne funkcije praćenja čovjeka i sigurnog rada. Wi-Fi je koristan alat za upravljanje, dijeljenje podataka i integraciju s drugim sustavima, ali nije preduvjet. Najbolji roboti za praćenje u zatvorenom prostoru dizajnirani su da budu fleksibilni, dajući klijentima izbor da koriste Wi-Fi kada on dodaje vrijednost i da rade bez njega kada to bolje odgovara njihovom prostoru i potrebama.
Ako razmišljate o dodavanju robota za praćenje u zatvorenom prostoru u svoje operacije i želite smisliti pravu postavku za svoje poslovanje, naš tim je tu da vam pomogne. Dizajniramo naše modele kako bismo uravnotežili pouzdanost, fleksibilnost i cijenu, bez obzira trebate li sustav bez Wi-Fi-ja za staklenik ili hibridni model za povezani proizvodni pogon. Da biste saznali više o našim šasijama Drive-by-Wire, robotima za poljoprivredni transport, transporterima za voćnjake, robotima za inspekciju cesta ili hidrauličnim kolicima za istovar, stupite u kontakt s našim prodajnim timom kako biste razgovarali o vašim specifičnim potrebama.
Reference
- Međunarodna organizacija za standardizaciju (ISO). (2020). Roboti i robotski uređaji - Sigurnosni zahtjevi za mobilne robote (ISO 13482:2014). Ženeva, Švicarska: ISO.
- Udruga industrije robotike (RIA). (2022). Tržišno ažuriranje: Mobilni roboti za industrijske primjene. Ann Arbor, MI: RIA.
- Zhang, Y., Wang, H. i Li, S. (2021). Ugrađena obrada u odnosu na povezivost s oblakom za navigaciju mobilnim robotom u dinamičnim unutarnjim okruženjima. Journal of Field Robotics, 38(7), 1245-1262.
- Europsko robotičko udruženje (euRobotics). (2023). Vodič za usvajanje autonomnih mobilnih robota (AMR): slučajevi uporabe u industriji i poljoprivredi. Bruxelles, Belgija: euRobotics.
- Nacionalni institut za standarde i tehnologiju (NIST). (2022). Mjerne vrijednosti Wi-Fi performansi za industrijske IoT robotske sustave. Gaithersburg, MD: NIST.